
DeepForest
weecology/DeepForest加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
想象你是一名生态学家,你需要统计一片方圆 10 公里的森林里有多少棵树。传统方式是派人带着 GPS 在林子里穿行,估算样方内的树木密度,然后外推到整个区域。这种方法费时费力,而且不同调查者的估算差异能达到 30% 以上。
更棘手的是,随着无人机和卫星遥感技术的成熟,获取高分辨率航拍影像的成本已经大幅下降——理论上,一架无人机一天就能拍完整片森林。然而,数据"拍回来了"只是第一步,识别图像中每一棵树的树冠位置和边界,这个看似简单的任务,却困扰了遥感领域数十年。
传统的计算机视觉算法(如分水岭分割、活动轮廓模型)面对真实的森林时表现糟糕:树冠颜色相近导致过分割、阴影干扰造成漏检、不同树种冠幅差异大无法用统一阈值处理。直到 2019 年,美国生态研究网络(NEON)的公开数据集出现,加上深度学习在目标检测领域的突破,这个困局才迎来转机。
DeepForest 是由美国怀俄明大学 Weecology 团队开发的开源 Python 库,专注于从航空和无人机 RGB 影像中自动检测树冠(Tree Crown Detection)。它由北美洲生态研究网络(NEON)的大规模标注数据训练而成,首次将深度学习目标检测技术系统性地引入生态学树冠识别领域。
这个项目的核心价值在于降低了深度学习在生态调查中的使用门槛。研究团队不仅开源了预训练模型(开箱即用,无需自己训练),还提供了完整的标注→训练→推理工具链。开发者 Ben Weinstein 等人在 2020 年发表的 Methods in Ecology and Evolution 论文中详细描述了这个工具包的设计初衷——让不懂深度学习的生态学者也能用上现代 AI。
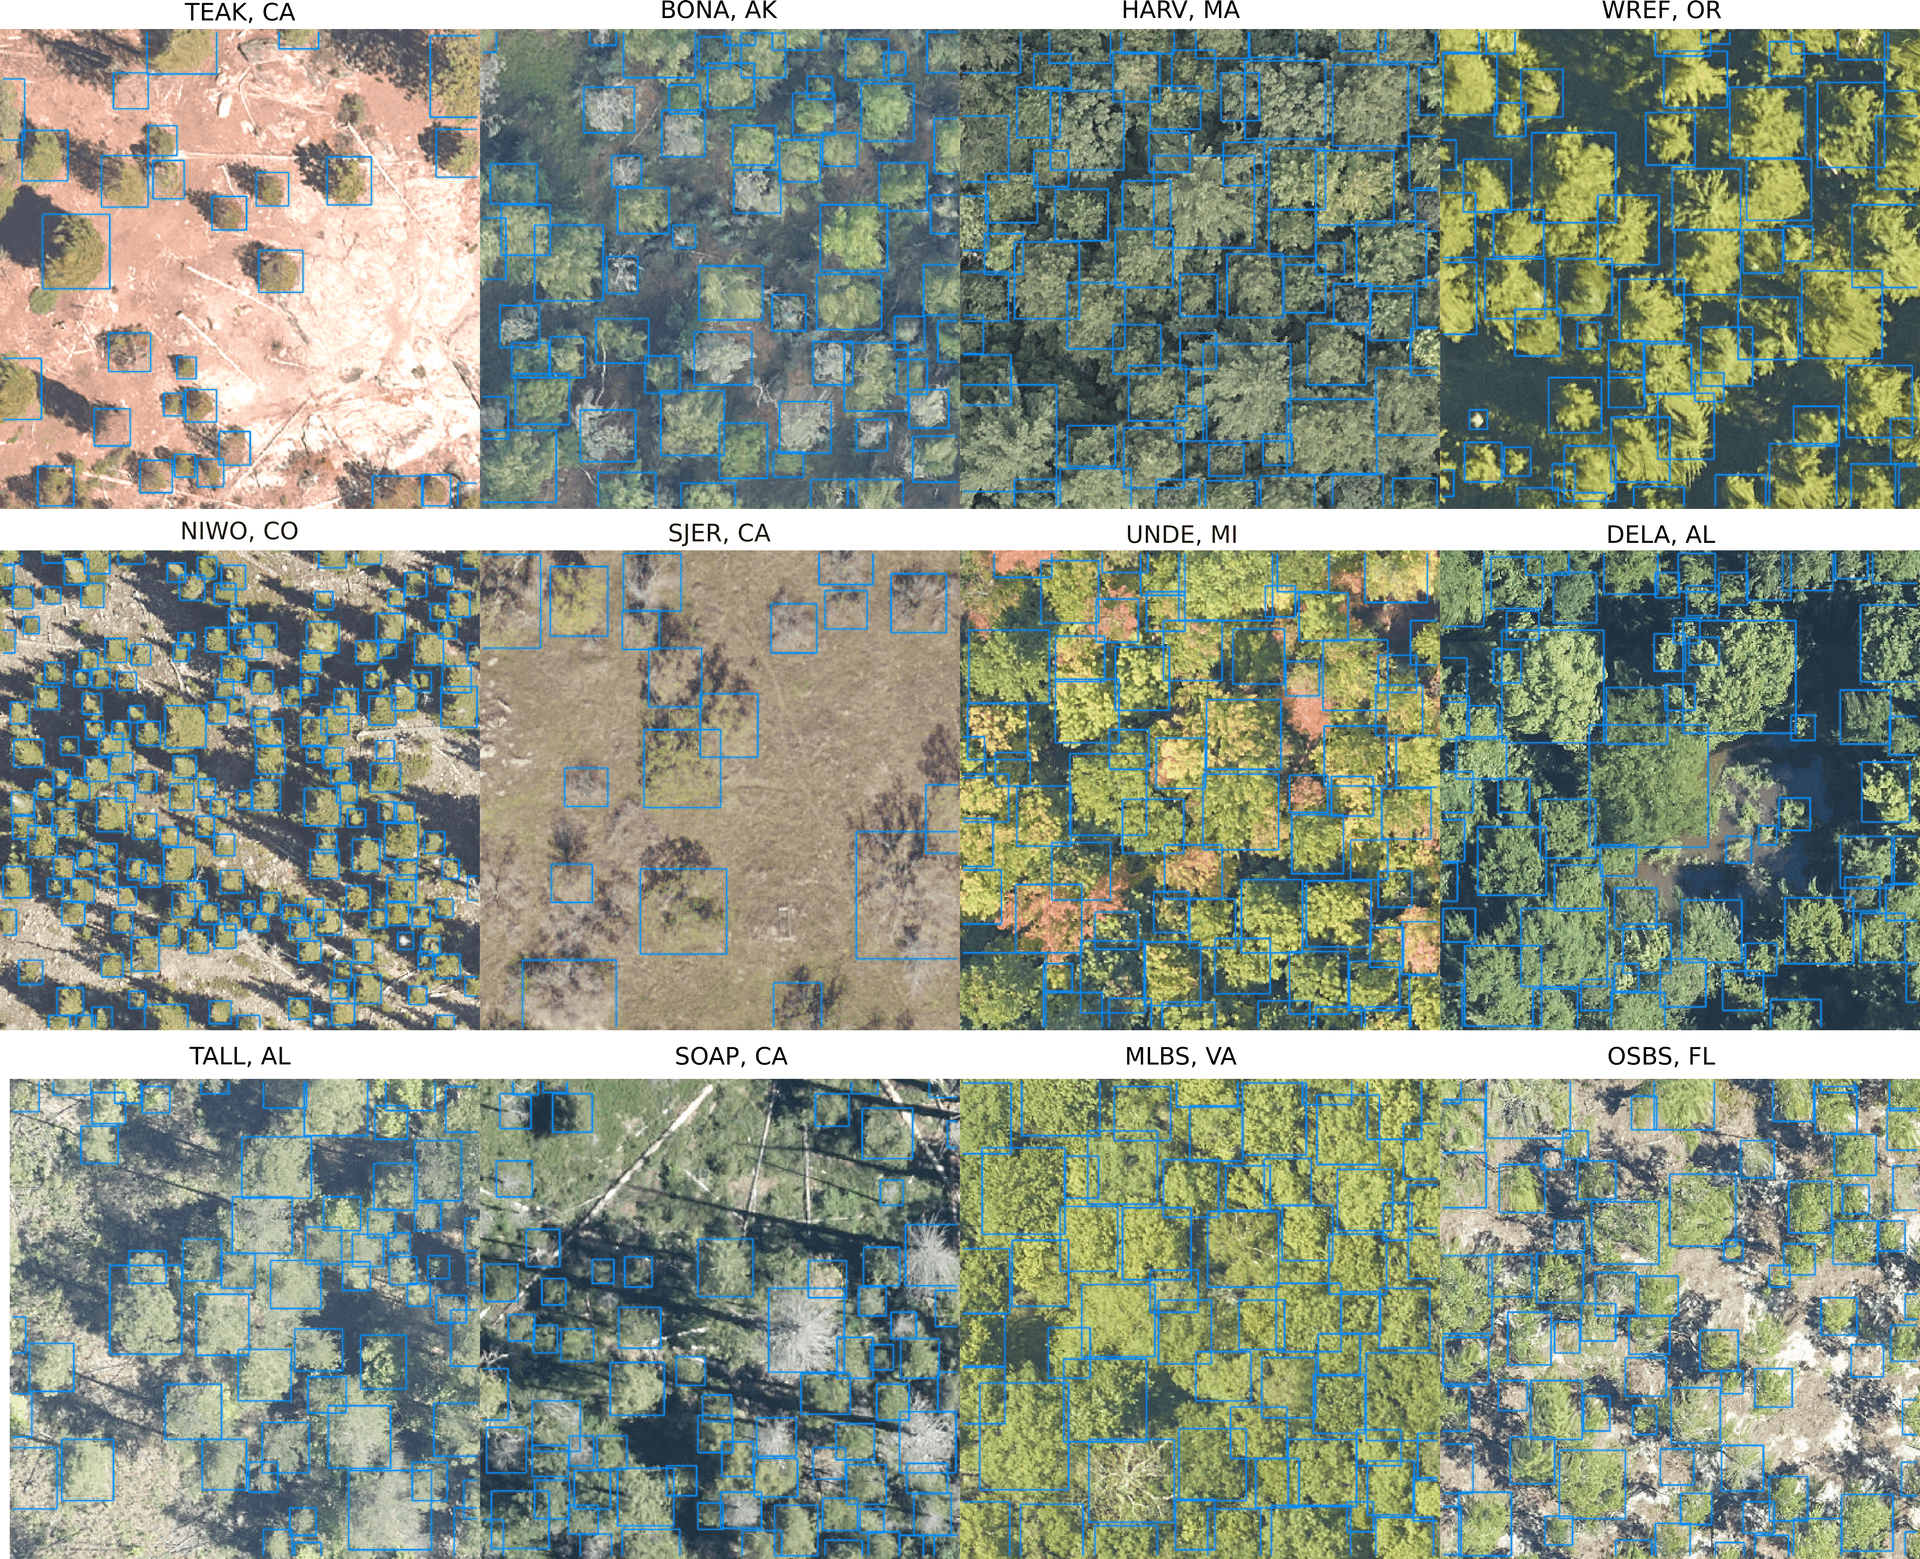
上图直观展示了 DeepForest 在真实航拍影像上的检测效果:绿色方框精确勾勒出每一棵被识别到的树冠位置。这种"数框框"的方式,比传统的密度估算法准确得多,而且结果可复现、可验证。
DeepForest 的技术栈建立在 PyTorch 和 PyTorch Lightning 之上,整体设计高度模块化。
核心模型层支持三种架构,开发者可以根据精度/速度需求灵活选择:
RetinaNet(默认):基于 ResNet50 + FPN(Feature Pyramid Network)骨干网络的一阶段检测器,平衡了速度和精度。DeepForest 的默认预训练模型 weecology/deepforest 即基于此架构。代码中通过 torchvision 原生的 detection.retinanet 模块实现,backbone 预训练权重来自 COCO 数据集。
Deformable DETR:引入可变形注意力机制的 Transformer 检测器,对遮挡和尺度变化有更强的鲁棒性。依赖 Hugging Face Transformers 库中的 DeformableDetrForObjectDetection,需要额外安装 transformers 依赖。
TreeFormer(密度估计模型):基于 PvT-V2(Pyramid Vision Transformer V2)骨干的多尺度回归头网络,输出密度图而非直接输出检测框。这一架构源自论文 "TreeFormer: Dense Aerial LiDAR Point Cloud Based 3D Tree Detection"(TGRS 2023),适合处理高密度森林场景。模型同时使用最优传输损失(OT Loss)和 MAE 损失进行训练。
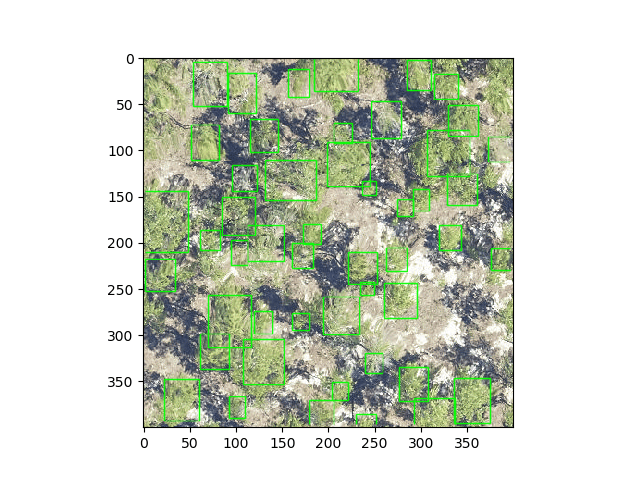
训练框架采用 PyTorch Lightning,提供了完整的日志记录(CSVLogger)、学习率调度(LearningRateMonitor)和回调机制(Callbacks)。配置系统基于 Hydra/Omegaconf,支持 YAML 文件和命令行参数双重覆盖。
预训练模型生态:除了默认的树冠检测模型,团队还训练了鸟类检测模型(weecology/deepforest-bird),以及基于检测框裁剪的树种分类模型(weecology/cropmodel-tree-species,148 个物种)和属分类模型(weecology/cropmodel-tree-genus,54 个属)。所有预训练模型托管在 Hugging Face Hub,通过 PyTorchModelHubMixin 接口实现一键加载。
DeepForest 最吸引人的特性之一是不需要任何训练数据就能跑起来。用户只需安装包、加载预训练模型,然后输入一张航拍影像:
from deepforest import main
m = main.deepforest()
m.use_release()  # 加载预训练模型(从 HuggingFace 自动下载)
boxes = m.predict_image(path="aerial_image.tif")
predict_image() 返回一个 Pandas DataFrame,包含每棵树的坐标框(xmin/ymin/xmax/ymax)、预测置信度和类别标签。对于大幅影像,系统自动进行滑动窗口切分(tile),对每个子窗口独立预测后合并结果,开发者只需指定 patch_size 和 patch_overlap 参数。
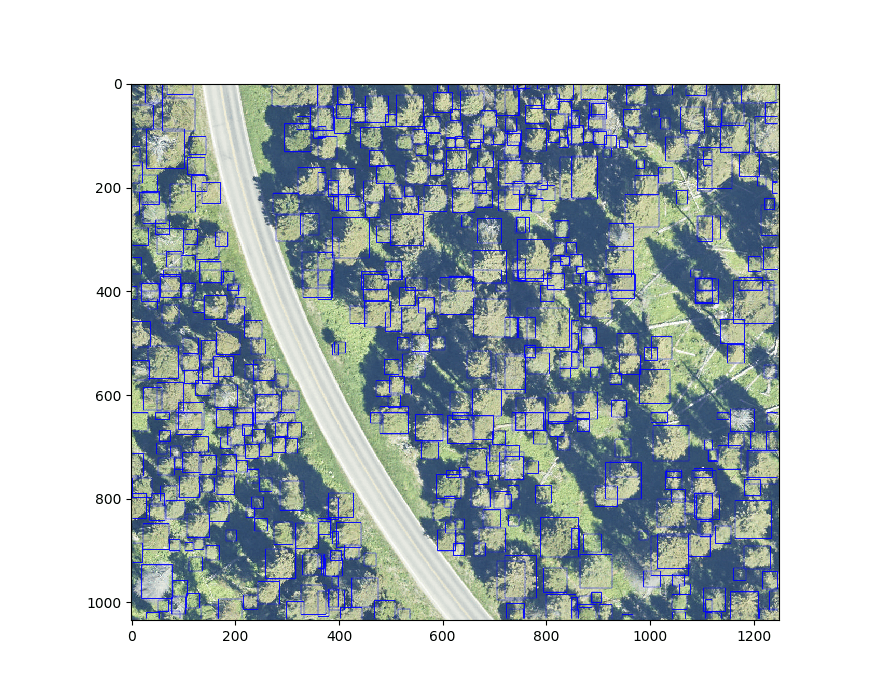
当预训练模型在特定森林类型或传感器上表现不佳时,用户可以基于自己的标注数据微调模型:
from deepforest import main
m = main.deepforest()
m.create_trainer()
m.trainer.fit(m)
m.evaluate(model=m, csv_file="annotations.csv", root_dir="images/")
训练数据格式兼容主流标注工具(Label Studio、RectLabel、BCCD),只需要提供包含图像路径、框坐标和类别标签的 CSV 文件或 Pascal VOC 格式目录。augmentations.py 中定义了丰富的数据增强策略,包括随机翻转、颜色抖动、MixUp 等。
DeepForest 的设计不只是"数树",而是构建一套完整的航空生态感知 pipeline。其两阶段方案(检测→分类)已经成为生态学界的标准范式:
第一阶段用 DeepForest 定位每棵树的边界框;第二阶段用 CropModel 对每个框内的树冠裁剪图进行物种或属级别的分类。2025 年发表的最新版本(2.x)中,种分类模型覆盖了 148 个树种,训练数据来自 NEON 和 iTree 等公开数据库。
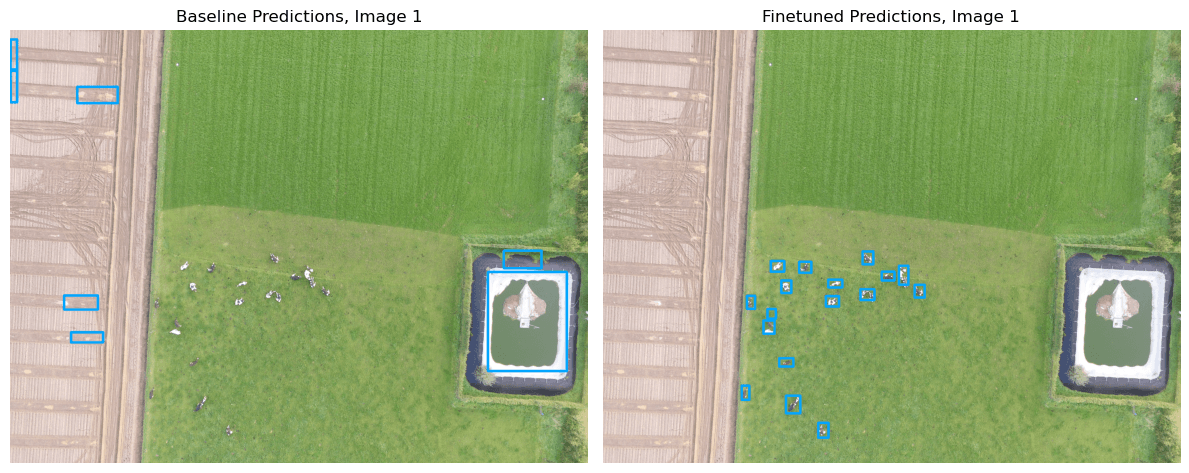
研究者还将这套方法迁移到了鸟类检测领域,应用于海岸保护区的候鸟监测和牧场生态调查。
DeepForest 的代码质量在学术开源项目中属于较高水准:
测试覆盖率:根目录存在 codecov.yml 配置文件,GitHub Actions CI 包含完整的单元测试和集成测试套件。测试文件覆盖了模型训练、推理、预处理、可视化等核心模块,以及多进程/分布式预测等高级场景。
文档完善度:项目托管 ReadTheDocs,有完整的用户指南和开发者文档。README 包含了从安装到进阶使用的全链路说明,且提供了 Google Colab 教程链接。
版本管理:使用 bumpversion 进行语义化版本管理,有清晰的 CHANGELOG(HISTORY.md)。预训练模型通过 Hugging Face Hub 独立版本化,与代码版本解耦,便于追溯和复现。
代码结构:采用 src/ 目录布局(src layout),包结构清晰:核心逻辑在 deepforest.main、deepforest.model、deepforest.predict 等模块中分层组织,配置系统、工具函数、数据集处理各司其职。
AI/ML 组件:明确使用了 PyTorch(torch ≥ 2.2.0)、torchvision、PyTorch Lightning、Transformers(Deformable DETR)。密度估计模型 TreeFormer 依赖 Hugging Face PvtV2 骨干和最优传输损失(OT Loss)。
DeepForest 并非万能药,存在几个需要清醒认识的局限:
预训练模型的地理泛化问题:默认模型在 NEON 北美数据集上训练,对欧洲、热带或亚洲森林的泛化能力可能显著下降。项目文档明确指出"预训练模型不是通用工具",新区域必须微调。
类别限制:开箱即用的树冠检测模型仅支持单类("tree"),无法区分树种。虽然 CropModel 提供了分类能力,但需要额外训练流程和标注数据。
无 Docker/无 Web UI:项目不提供容器化部署,也不含图形界面,完全面向命令行和 Python 脚本环境。这对有部署需求的团队来说是一道门槛。
GPU 依赖:推理和训练均强烈依赖 NVIDIA GPU(CUDA 11.8+),在没有 GPU 的环境下运行速度难以接受。依赖项中也包含 opencv-python-headless 和 scipy,安装包体积较大。
DeepForest 的出现标志着生态学与深度学习的深度融合进入实用阶段。在碳汇计量、生物多样性监测、森林健康评估等场景中,快速准确的树冠计数是基础数据需求。
从项目发展轨迹来看,DeepForest 从 2019 年的单一 RetinaNet 模型,扩展到 2025 年支持 Transformer 架构(Deformable DETR)和密度估计模型(TreeFormer),物种分类模型覆盖 148 个树种。这个演进路径代表了遥感 AI 在生态领域的发展方向:从单目标检测走向多任务、多模态的感知系统。
GitHub 数据显示项目已有 1300+ 次提交和 767 颗星,在遥感+AI 交叉领域属于活跃度较高的项目。背后的 Weecology 团队持续维护,且有明确的论文引用规范。
| 场景 | 推荐方案 |
|---|---|
| 北美温带森林,快速评估 | m.use_release() 直接推理 |
| 新区域应用 | 标注 200+ 张图像,微调预训练模型 |
| 高密度热带雨林 | 考虑 TreeFormer 密度估计模式 |
| 物种分类 | 两阶段:DeepForest 检测 + CropModel 分类 |
安装方式为标准 Python 包:
pip install deepforest        # 基础版
conda install -c conda-forge deepforest  # conda
建议 Python 版本 3.10~3.14,配合 CUDA 12.x GPU 环境使用效果最佳。
