
pytorch3d
facebookresearch/pytorch3d加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
想象你在做一个"把一张照片变成可自由旋转的 3D 物体"的任务。你需要把 2D 像素变成 3D 网格,需要在训练时把网格投影回 2D 算损失,还需要一个能反向传播的渲染器。这三件事在 2019 年之前分散在各个论文的私有代码里 —— 每个人都在重复实现投影矩阵、相机模型、网格光栅化。
2019 年 10 月,Meta(当时的 Facebook)AI Research 的 FAIR 团队把这一层"脏活"抽出来,做成 PyTorch3D,并以 BSD 协议开源。核心贡献者包括现代图卷积论文作者 Ross Girshick 的同事 Nikhila Ravi、David Novotny 等人。团队在内部用它支撑了 Mesh R-CNN 等研究项目,随后把整套工具链开放出来。
如今这个仓库有 9992 Stars、1477 Forks、142 位贡献者,最后提交仍在 2026 年 10 月,最新发布版本 v0.7.9(2025 年 11 月)。在 3D 生成、NeRF、数字人、可微分渲染这些看起来互不相干的领域背后,几乎都能看到它的影子。
如果你把深度学习比作"盖房子",PyTorch3D 就是 3D 领域的"钢筋水泥预制件厂"。它不提供业务模型,而是提供可微分的三维几何算子。
四大件:
pytorch3d/structures):Meshes 三角网格、PointClouds 点云、Volumes 体素,全部用 PyTorch 张量表示,支持异构 batch 和 GPU 加速。pytorch3d/ops):23 个核心算子 —— knn、球查询、图卷积、泊松磁盘采样、最远点采样、法向计算、网格细分、Marching Cubes 等,多数带 CUDA 加速实现。pytorch3d/renderer):可微分光栅化器(MeshRasterizer / PointsRasterizer / VolumeRenderer),支持软深度、Phong 着色、法线渲染、纹理 UV 采样。pytorch3d/implicitron):基于隐式表示的新视角合成框架,含 NeRF、纹理体(Textured Volume)、深度网格(Depth Mesh)等多种表达,以及完整的训练器、配置系统(Hydra)、评估指标(PSNR / LPIPS)。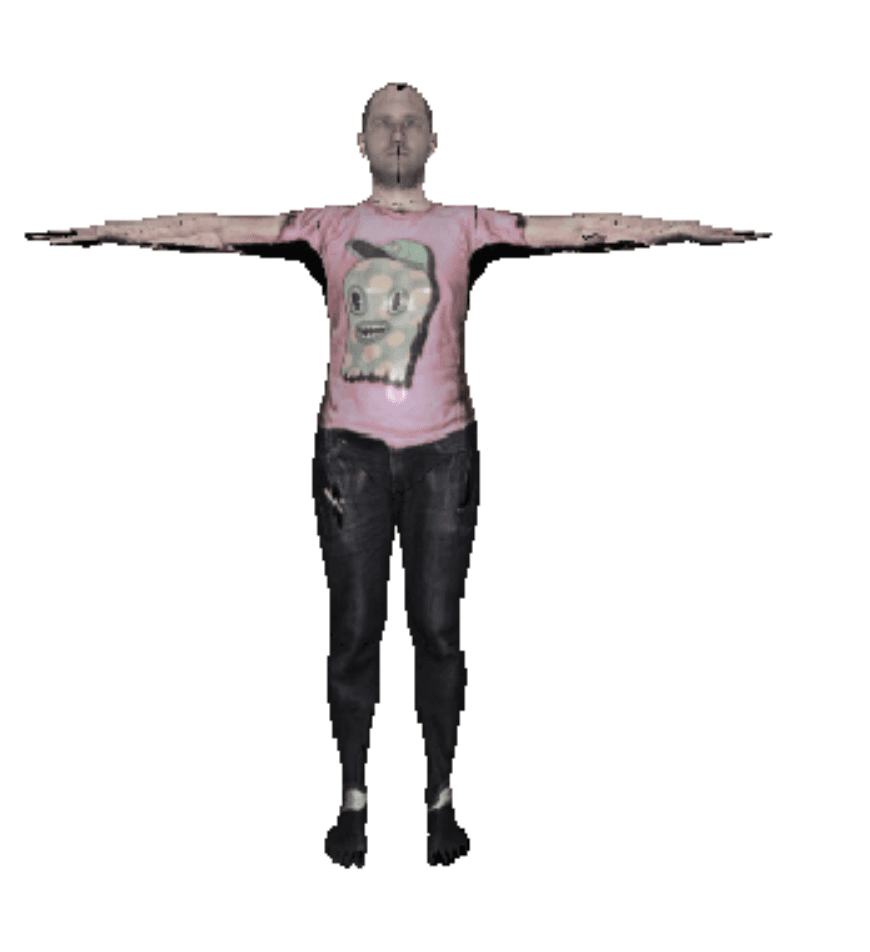
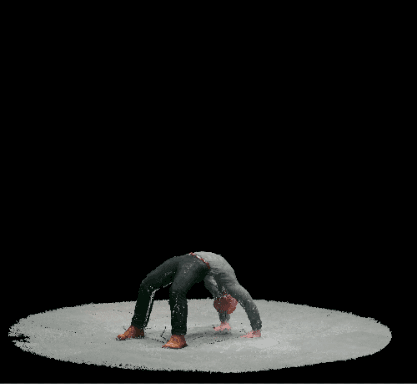
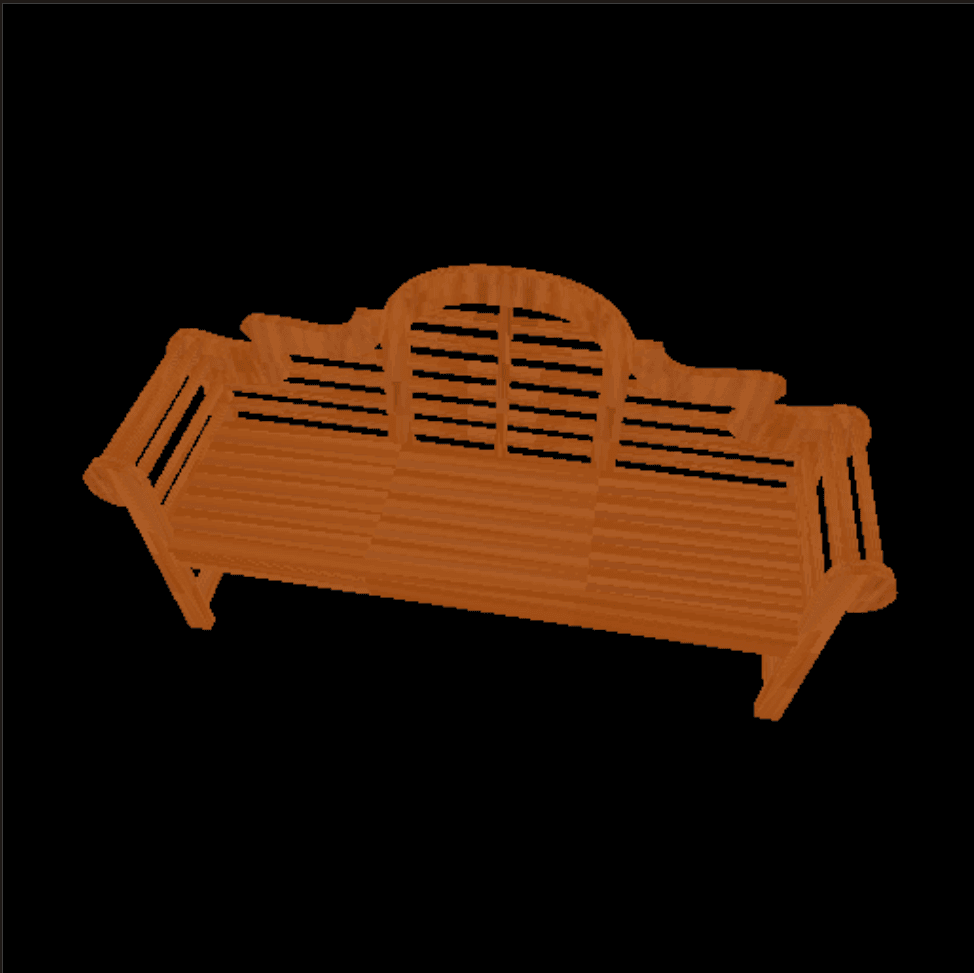
这些图不是静态截图,而是在训练回路里实时渲染出来的 —— 网格顶点位置是可微变量,光栅化的深度、法线、颜色全部带梯度,直接回传给网络。这就是它存在的意义。
教程里最经典的两个例子,把它的能力讲得很清楚。
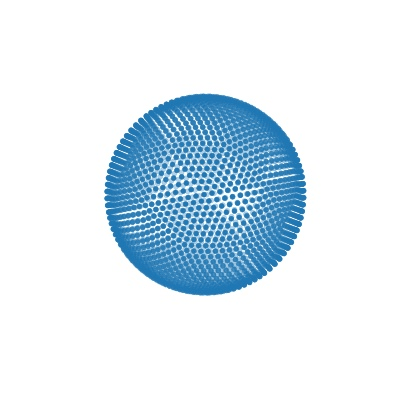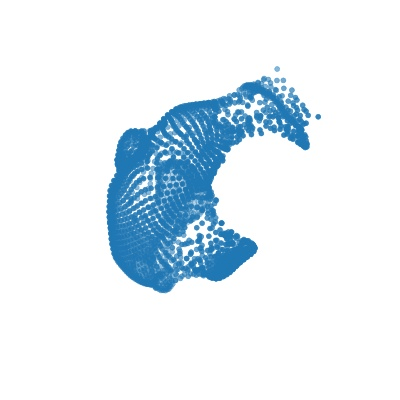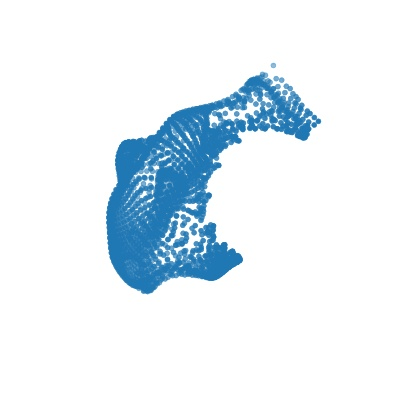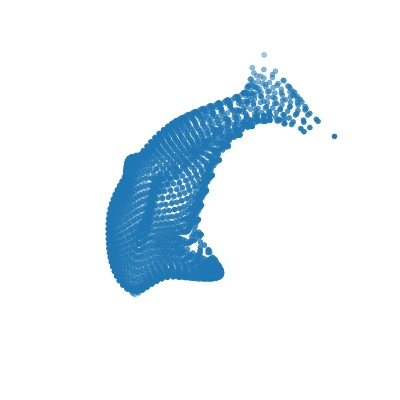
把一个球面网格变形成海豚,损失函数是顶点位置到目标网格的倒角距离(Chamfer Distance),梯度经由可微分渲染器回传。
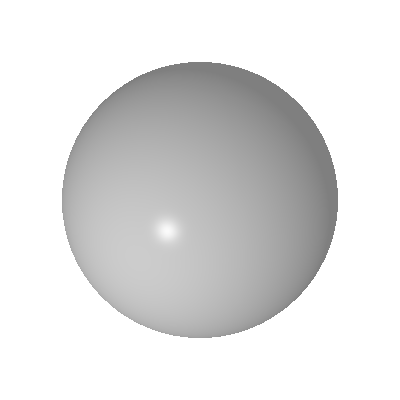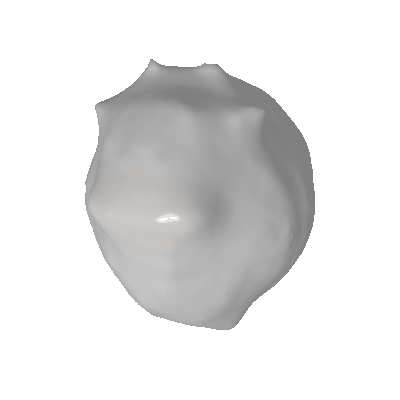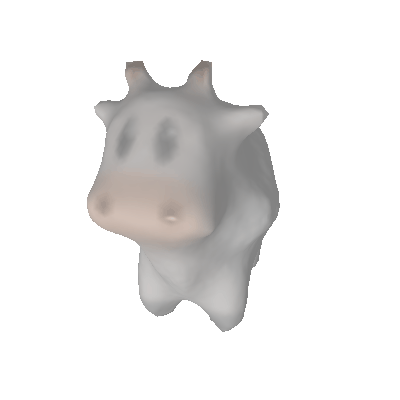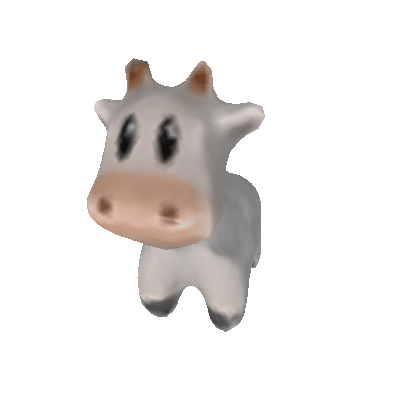
反过来,在图像已知的情况下优化相机内外参,把网格上的纹理"贴合"到目标图像上 —— 这是 3D 重建老问题的可微化解法。
适合: 需要自定义三维表示(网格 / 点云 / 体素)的算法研究者;做 NeRF、3DGS 前置处理的团队;需要可微渲染做自监督信号的研究者。
不适合: 想"clone 下来跑个 demo"的工程团队。原因是部署路径很窄:
conda install -c pytorch3d -c conda-forge pytorch3d)或从源码编译。PyPI 上没有官方 pytorch3d 包,只有社区打包的 easypytorch3d。setup.py。website/ 只是 Docusaurus 文档站,Implicitron 训练靠 YAML 配置 + 命令行驱动。因此对 PIFS 平台的部署评级是:quick_deploy = unsupported(无容器化 + 无 Web 界面)。但它作为依赖库的落地性依然很好 —— conda 一条命令即可,谁都能把它装进自己的镜像里。
硬件方面:CPU 可跑通,但渲染和采样算子性能差距在 10 倍以上。实际训练建议 NVIDIA GPU 8GB 显存起步,渲染大批量网格建议 16GB+。代码本身是 Python + C++ + CUDA 混合,Python 占 80.8%、C++ 10.2%、CUDA 6.3%。
最直接的质疑来自社区。 2026 年 4 月有开发者开 issue #2025 提问"Is Pytorch3D still active?",理由是:近几个月只有零星局部提交,安装说明仍只覆盖较老的 PyTorch 版本,文档示例图还是 2019 年的高清素材,issue 区几乎全是用户在提问而看不到维护者回复。这个 issue 至今仍处于 open 状态。
客观看,事实是:仓库仍在被维护,但维护强度明显低于 2021 年的高峰期。近一年的提交多集中在构建修复、版本兼容和文档层面,缺少大功能迭代。同时 325 个 open issue 中大量是环境配置类问题,这对新手相当不友好。
第二个局限是生态位被挤压。NeRF 之后,3D 生成领域转向了 3D Gaussian Splatting、Instant-NGP 等新表示,这些方法大多基于光栅点或纯体素,不再需要三角网格,因此 PyTorch3D 的核心优势(网格可微渲染)在部分方向不再是刚需。NVIDIA 的 Kaolin、Nerfstudio、Open3D 等工具链也在争夺同一批用户。
第三个局限是文档与版本脱节。官方 docs 建在 2019 年基础上,更新滞后于代码演进,新特性的使用往往要读源码。
安全方面未见公开的高危漏洞记录,但项目处于半维护状态,建议锁定版本号(v0.7.9)使用,不要无脑追 main 分支。
PyTorch3D 真正改变的是"研究门槛"。在它之前,做可微渲染意味着你要自己在 CUDA 里写光栅化;它之后,一个博士生可以在 notebook 里两行代码调出带梯度的网格渲染器。这种"把重复劳动沉淀成基础组件"的模式,正是 PyTorch 生态能横扫学术界的原因 —— PyTorch3D 是这个哲学在 3D 领域的标准答案。
从 9992 Stars、142 位贡献者、覆盖 16 个 Releases 的数据看,它已经完成了从"论文附属品"到"事实标准工具库"的转变。FAIR 出品的 PyTorch、Detectron2、PyTorch3D、MonocularDepth 构成了一个完整的研究工具矩阵,而 PyTorch3D 至今仍是这个矩阵中 3D 方向唯一且难以替代的一块拼图。
对于工程团队的建议很明确:把它当作库来用,不要试图部署它。conda 安装 + 锁定版本 + 自建镜像,是最务实的路径;而如果你的业务不涉及三维几何,可微渲染这层能力完全可以绕过。
