
awesome-autonomous-drone-racing
aimarket/awesome-autonomous-drone-racing加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
想象这样一个场景:2025 年 4 月,阿布扎比某赛车场,一架四旋翼无人机以 95.8 km/h 的速度穿过拱门——它的操控者不是坐在驾驶舱里的人类,而是一套运行在 GPU 上的神经网络。这架无人机由荷兰代尔夫特理工大学 MAVLab 团队打造,在 A2RL(Abu Dhabi Autonomous Racing League)2025 赛事中,AI 首次在竞速场景下击败了人类 FPV 世界冠军。这一刻,被业界视为「具身智能」从实验室走向真实物理世界的标志性时刻。而今天我们要介绍的项目,正是这场 AI 无人机竞速革命最全面的资源导航——awesome-autonomous-drone-racing。
awesome-autonomous-drone-racing 是一个由社区维护的精选资源列表,由 GitHub 用户 aimarket 创建并持续更新,项目采用 CC0-1.0 开源许可证,任何人都可以自由使用和修改。该列表系统梳理了自主无人机竞速领域的核心资源,涵盖当前活跃赛事、历史经典赛事、仿真环境、算法框架、数据集、学术论文、教程课程及硬件方案等多个维度。
项目的第一条主线是赛事追踪。2019 年的 AlphaPilot 大赛(洛克希德·马丁赞助,奖金超 200 万美元)由代尔夫特 MAVLab 以平均 6.8 m/s、峰值 9.2 m/s 的成绩拿下冠军,领先第二名UZH团队达 25%。此后,该团队又在 2025 年 A2RL 中凭借纯视觉方案(仅一个前置 RGB 摄像头 + IMU,无 LiDAR、无 GPS)将速度提升至 95.8 km/h,并击败人类冠军。
2026 年,新的竞争格局正在形成。Anduril 创始人 Palmer Luckey 发起的 AI Grand Prix(总奖金 50 万美元)横空出世,采用软件-only 模式——所有参赛队伍使用同款 Neros Technologies 无人机,仅通过算法一决高下。赛季安排为:5-7 月线上资格赛,9 月加州实地资格赛,11 月俄亥俄总决赛。
自主无人机竞速能在 2025-2026 年集中突破,背后有三条相互交织的技术线索。
第一条线索是仿真环境的 GPU 并行化。 传统无人机 RL 训练受限于单机体仿真速度,而 Aerial Gym Simulator(Isaac Gym)支持超过 10 万架无人机并行仿真,将训练效率提升了多个数量级。类似地,Crazyflow 基于 JAX + MuJoCo 实现 GPU 加速的微分仿真,DiffAero 则在 GPU 上同时处理物理计算和渲染感知。这些工具让研究团队能在数小时内完成过去需要数周的训练迭代。
第二条线索是端到端强化学习的工程化落地。 MAVLab 的 G&CNets(3×64 神经元的小型网络)证明了一个反直觉的结论:更小的网络 + 更高频率的控制(500 Hz 直驱电机)反而优于复杂的级联控制器。关键在于 domain randomization——在仿真中引入 10%-30% 的参数扰动,显著提升了 sim-to-real 的迁移能力。A2RL 2025 的获胜策略被详细记录在列表的 ai-research/winning-autonomous-drone-racing.md 中,是目前最权威的竞赛 AI 技术复盘文档之一。
第三条线索是传感器方案的极致精简。 A2RL 2025 赛事的核心规则约束——禁止 LiDAR、禁止立体视觉、禁止 GPS——迫使参赛队伍押注单目视觉。这与自动驾驶领域早期从激光雷达到纯视觉的演进路径高度相似,意味着未来消费级无人机的硬件成本有望大幅下降。
对于想要入门这一领域的工程师来说,该列表的价值在于它提供了清晰的路径图。
入门级选手可以从 Game of Drones(NeurIPS 2019,使用微软 AirSim 仿真器)入手,AirSim 至今仍是最易上手的四旋翼仿真平台之一,支持 PX4 飞控硬件在环测试,文档完善,社区活跃。PyBullet 则提供轻量级的 Python 原生仿真,无需 NVIDIA 驱动,适合快速验证想法。
进阶级选手应该关注 Flightmare(苏黎世联邦理工出品,支持 GPU 并行仿真、光流渲染和点云生成)和 Gymnasium-Robotics(OpenAI Gymnasium 的机器人扩展,支持 Isaac Gym 和 MuJoCo)。这两个框架的代码质量较高,适合作为发表学术论文的基准平台。
竞赛级选手则需要深入研究列表中的论文资源,特别是 AlphaPilot 和 A2RL 的官方技术报告。MAVLab 在 IROS/RAL 发表的多篇论文详细描述了门检测、轨迹规划和动态风险评估的算法细节,是参赛队伍必须攻克的参考文献。
需要冷静指出的是,当前自主无人机竞速领域存在几个尚未解决的痛点。
仿真-真实差距(Sim-to-Real Gap) 依然是最大的工程挑战。MAVLab 自己也承认,G&CNets 在仿真中表现完美,但迁移到真实无人机时,控制器的抗干扰能力仍需人工微调。10%-30% 的 domain randomization 在竞赛受控环境下有效,但在户外非结构化环境中效果存疑。
计算资源门槛极高。 Aerial Gym Simulator 依赖 Isaac Gym(需要 NVIDIA GPU + CUDA + Isaac Gym 许可),Crazyflow 虽然开源但对 GPU 显存的消耗依然不容忽视。对于个人研究者或学术团队而言,硬件成本是实实在在的准入门槛。
赛事规则的不确定性。 AI Grand Prix 2026 的正式规则尚未完全公开,Anduril 对「生物计算参赛」的开放态度引发了一些伦理讨论——如果允许活体神经元培养物参与计算,竞赛的公平性如何保障?这些问题目前没有答案。
自主无人机竞速对 AI 行业的意义远不止于一项运动。从技术演进角度看,竞速场景是一个完美的「压力测试」:它要求毫秒级决策、极限速度下的感知可靠性、动态障碍规避和多机协同——这些问题与物流配送、灾后搜救、智慧城市巡检高度重叠。MAVLab 的核心团队已在申请欧盟无人机适航认证,未来 G&CNets 的控制框架有可能直接应用于货运无人机。
从开源生态角度看,awesome-autonomous-drone-racing 列表本身也是一个优秀的 awesome-list 范本:结构清晰、分类合理、更新及时(截至 2026 年 1 月的最新赛事信息已收录),为其他垂直领域的开源导航树立了良好的参照。
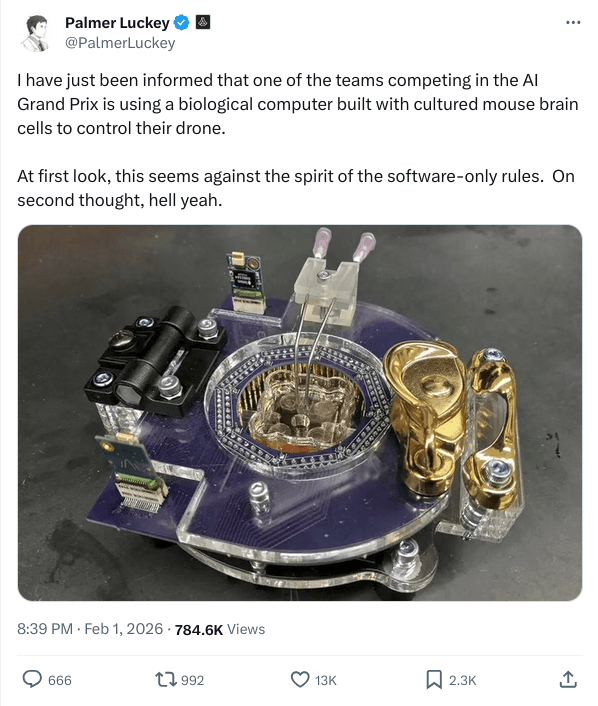 图:Palmer Luckey 2026 年 2 月发布推文,暗示 AI Grand Prix 对生物计算方案持开放态度,评论区引发了关于竞赛公平性的热烈讨论
# 克隆项目到本地
git clone https://github.com/aimarket/awesome-autonomous-drone-racing.git
cd awesome-autonomous-drone-racing

# 查看推荐的入门路线(按 README.md 章节顺序阅读)
# 1. Simulators → 选择 AirSim 或 PyBullet 开始上手
# 2. Tutorials & Courses → 跟随教程搭建第一个 RL 训练 pipeline
# 3. ai-research/winning-autonomous-drone-racing.md → 理解 SOTA 方案
总体而言,awesome-autonomous-drone-racing 是一个内容扎实、时效性强的资源导航项目。它不提供可直接运行的代码(更像是一个文献库而非框架),但对于想要进入自主无人机竞速领域的研究者和工程师来说,这是一份不可替代的路线图。随着 2026 年 AI Grand Prix 的临近,该领域的热度有望进一步攀升,现在正是入场的最佳时机。
