
PointCloudSegmentation
VirtualRoyalty/PointCloudSegmentation加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
加载项目详情…
本应用为开源项目,仅供学习研究,请遵守其开源协议。
清晨,一辆自动驾驶汽车缓缓驶出地下车库。车顶的激光雷达(LiDAR)正在高速旋转,每秒向外发射数百万束激光脉冲——这些光束碰到障碍物后反射回来,被传感器接收,形成密密麻麻的3D点云数据。
问题来了:计算机如何从这堆"无意义的点"中识别出"前面有一辆公交车"、"旁边有人在骑自行车"、"脚下是人行道"?
这正是 VirtualRoyalty/PointCloudSegmentation 项目要解决的问题。
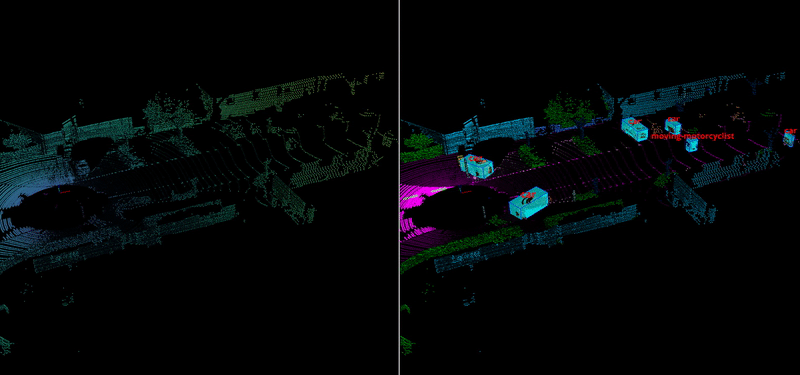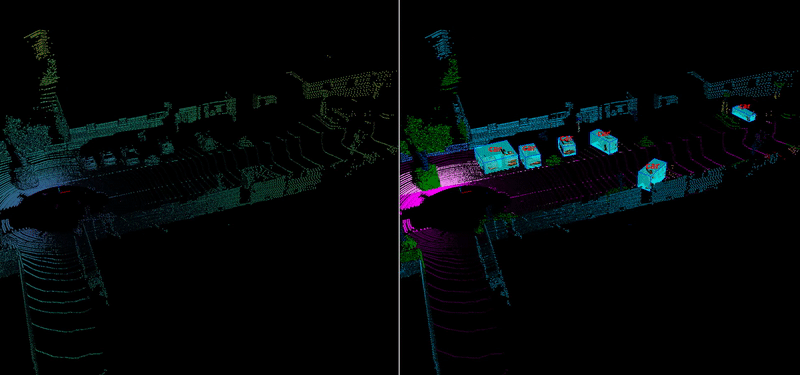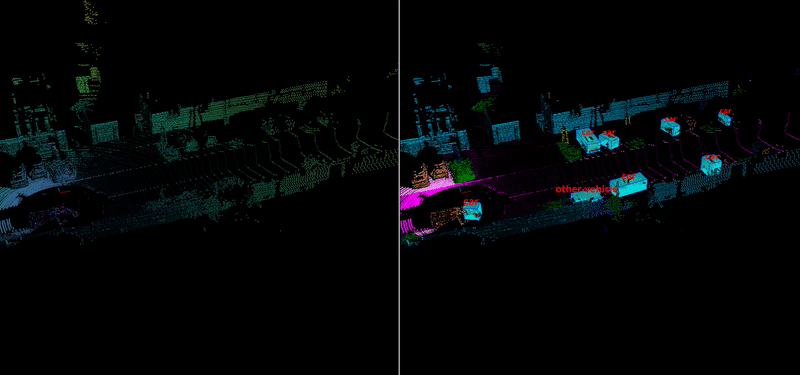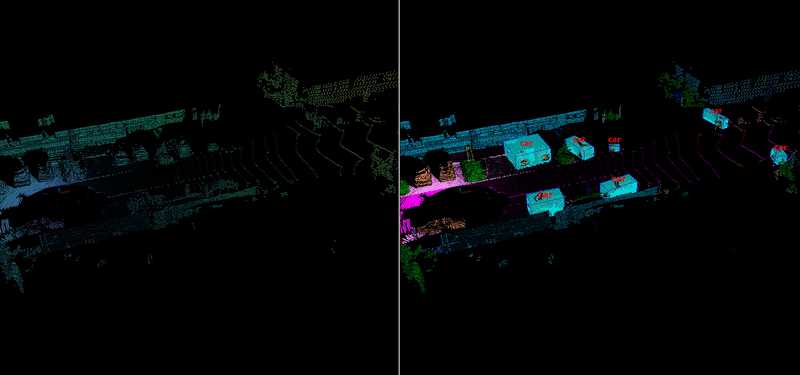
上面这张 GIF 展示了从原始点云到语义分割、再到障碍物检测的完整流程——红色代表汽车,蓝色代表行人,绿色代表植被……计算机正在以每秒10帧的速度"理解"周围的3D世界。
3D点云语义分割是自动驾驶感知系统的核心技术之一。与2D图像相比,点云数据具有以下独特挑战:
该项目基于 Semantic KITTI 数据集进行研究,该数据集是目前自动驾驶领域最大的点云语义分割Benchmark,涵盖了城市街道、高速公路、校园等多种场景。
项目实现了多种经典的点云分割算法,并将它们整合到统一的pipeline中:
| 模型 | 骨干网络 | 特点 |
|---|---|---|
| SqueezeSeg | SqueezeNet | 轻量级,适合实时推理 |
| SqueezeSegV2 | 改进版SqueezeNet | 引入注意力机制 |
| DarkNet21/53 | YOLO骨架 | 深层网络,精度更高 |
| RangeNet++ | DarkNet53 | 后处理优化,减少边界模糊 |
项目采用模块化设计,主要包含以下核心模块:
obstacle-detection/
├── model/           # 模型实现(SqueezeSeg、DarkNet等)
│   ├── backbones/    # 骨干网络
│   ├── common/       # 公共组件
│   ├── squeezeseg/   # SqueezeSeg系列
│   └── darknet21/    # DarkNet系列
├── pipeline/         # 处理流水线
│   ├── pcl_pipeline.py   # PCL点云处理
│   ├── pcl_utils.py      # PCL工具函数
│   └── pipeline.py       # 主pipeline
├── visualization/    # 可视化模块
│   ├── laserscan.py      # 激光扫描可视化
│   └── visualize.py      # 分割结果可视化
└── examples/         # Jupyter Notebook示例
项目提供了多个在Semantic KITTI上预训练的模型权重:
这些模型可直接用于推理,无需从头训练。
项目提供了完整的Docker环境配置:
# 进入Docker目录
cd docker-env/base-notebook/

# 构建镜像
docker build -t jupyter .

# 启动容器
docker run -it --rm -p 8888:8888 \
  -v /path/to/obstacle-detection:/home/jovyan/work jupyter
启动后可通过浏览器访问Jupyter Notebook环境,内置了所有依赖项。
项目提供了多个Jupyter Notebook示例:
Segmentation + Obstacle Detection.ipynb — 端到端分割+检测演示inference_example.ipynb — 推理流程详解pcl_pipeline.ipynb — PCL点云处理pipeline开发者可以直接在Notebook中修改参数、替换模型,观察分割效果的变化。
项目主要依赖:
代码规范方面,项目使用flake8和yapf进行代码风格检查和格式化(setup.cfg)。
visualization/模块提供了专业的点云渲染功能:
laserscan.py — 将激光扫描数据渲染为彩色深度图visualize.py — 3D点云可视化,支持标注叠加这些工具对于理解模型输出、调试分割错误非常有帮助。
SqueezeSeg系列是这个领域的重要工作,它首次将轻量级语义分割网络应用于点云,在保持高精度的同时实现了实时推理(~10 FPS)。
该项目将这些工作整合到一个统一的框架中,降低了研究门槛。
从项目实现可以看到点云感知的技术演进:
当前主流方案(如CenterPoint、PointPillars)已融合多种思路,在KITTI等Benchmark上达到SOTA。
VirtualRoyalty/PointCloudSegmentation 是一个扎实的学术研究项目,它将点云语义分割的核心算法工程化落地,提供了从数据处理到模型推理的完整工具链。
对于想做自动驾驶感知研究的开发者,这个项目是很好的起点——可以直接复用预训练模型进行推理,或者基于现有代码魔改自己的算法。
| 维度 | 评分 | 说明 |
|---|---|---|
| 功能完整度 | ★★★★☆ | 覆盖分割+检测,但缺乏端到端demo |
| 部署便捷性 | ★★★★☆ | Docker支持较好 |
| 代码质量 | ★★★★☆ | 规范清晰,模块化良好 |
| 文档完善度 | ★★★☆☆ | README较简洁,缺乏详细教程 |
| 社区活跃度 | ★★☆☆☆ | 近年来更新较少 |
